Dažymo robotas, kurį apmokote ranka
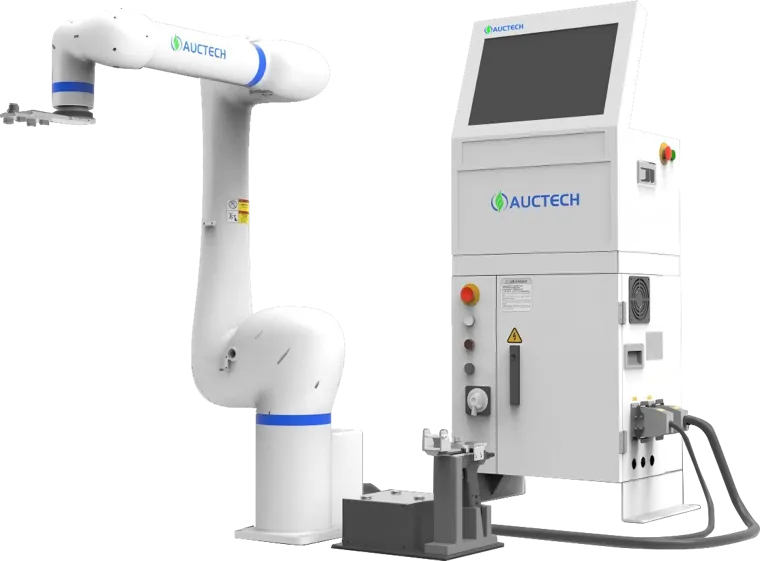
Programavimo nereikia. Operatorius paima mokymo rankeną, parodo purškimo trajektoriją, o robotas ją pakartoja tiksliai tiek kartų, kiek reikia.
Kaip tai veikia
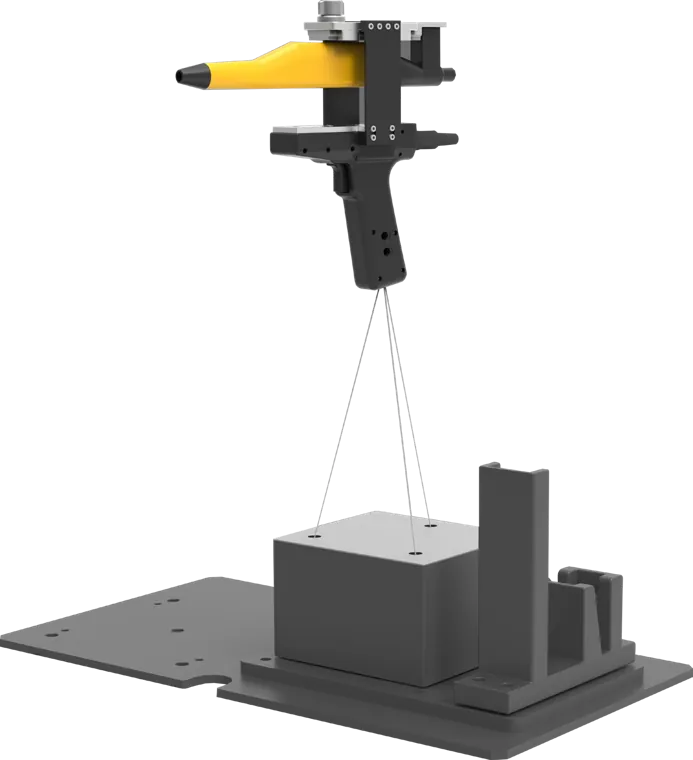
Dažytojas rankena veda purškimo pistoletą taip, kaip dažytų pats. Sistema įrašo trajektoriją taškas po taško. Paspaudus paleidimą robotas kartoja tą patį judesį su ±0,03 mm pakartojamumu — be virpėjimo, be praleistų vietų, be spalvos skirtumų.
Skirtingai nuo įprasto roboto vedžiojimo ranka, mokymo rankena neturi inercijos ir pasipriešinimo. Judesys toks pat laisvas kaip dirbant įprastu pistoletu, todėl dažytojui nereikia persimokyti.
Mokymo metu operatorius roboto neliečia — sistema veikia nuotoliniu režimu. Tai atitinka pramoninius saugos reikalavimus ir pašalina fizinį kontaktą su judančia įranga.
Rankinis dažymas ir robotas
| Kriterijus | Rankinis dažymas | AWS robotas |
|---|---|---|
| Kokybė | Nestabili, spalvos nukrypimai, brokas | Vienoda kiekvieną kartą, be spalvos skirtumų |
| Našumas | Krenta dėl nuovargio | Nepertraukiamas darbas |
| Dažų sąnaudos | Didelės, daug nuostolių | Optimizuotas naudojimas, dažų taupymas |
| Darbo jėga | Sunku rasti, apmokyti, išlaikyti | Pakeičia 1–3 kvalifikuotus dažytojus |
| Sveikata ir sauga | Garai, dulkės, gaisro rizika | Darbas be žmogaus kabinoje |
| Proceso valdymas | Priklauso nuo darbuotojo patirties | Išsaugota programa, iškviečiama vienu paspaudimu |
Dvi konfigūracijos
Renkamasi pagal tai, kaip gaminys juda pro robotą.
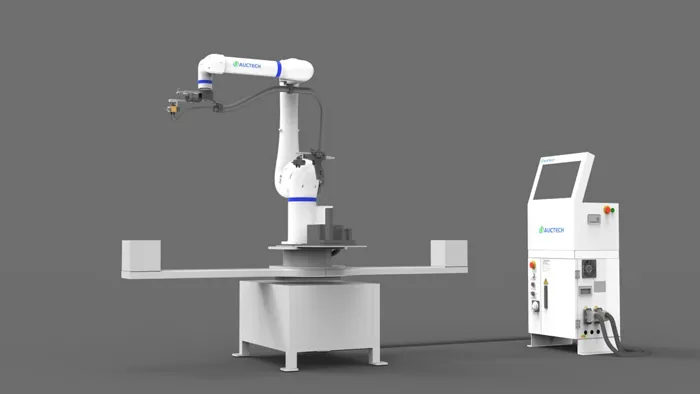
Sukamasis stalas
Gaminys statomas ant besisukančio stalo, robotas dažo iš visų pusių. Tinka atskiroms detalėms ir nedidelėms partijoms. Prieš paleidimą sukonfigūruojamos pagrindinė ir planetinė ašys.
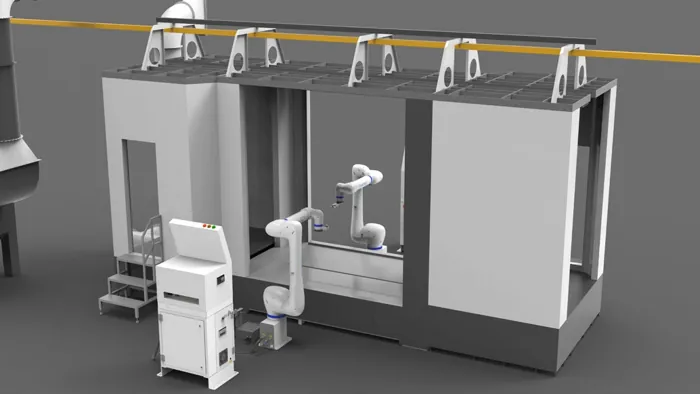
Konvejerio linija
Robotas dirba prie judančios linijos — gaminiai praeina pro dažymo kabiną nenustojant. Tinka serijinei gamybai su pastoviu srautu.
Greitas pistoleto keitimas
Purškimo pistoletas tarp mokymo rankenos ir roboto perkeliamas sukamuoju fiksatoriumi. Keičiant dažus ar produkciją linijos perjungimas paspartėja daugiau nei 60 %.
Vieną kartą sukalibravus robotą ir rankeną, dirbama „ranka rankon” — jokio programavimo, jokių koordinačių vedimo.
Kur naudojama
- Automobilių ir motociklų detalės
- Elektronikos korpusai, buitinė technika
- Įrankiai, metalo gaminiai, tvirtinimo detalės
- Medinės durys, santechnika, statybinės medžiagos
- Netaisyklingos formos ir kreivi paviršiai
- Geležinkelio komponentai, sunkiosios konstrukcijos
Techniniai duomenys
Modelis AWS-H10G-1500. Pagal poreikį galima kita roboto serija, apkrova ir siekis.
| Laisvės laipsniai | 6 |
|---|---|
| Naudingoji apkrova | 10 kg |
| Didžiausias siekis | 1455 mm |
| Pakartotinio pozicionavimo tikslumas | ±0,03 mm |
| Roboto rankos svoris | 55 kg |
| Apsaugos klasė (roboto ranka) | IP67 |
| Montavimas | Ant grindų arba prie lubų (apverstas) |
| Maitinimas | Vienfazis AC 220 V, 2,23 kW, 12,1 A |
| Galia | 2,8 kVA |
| Kabelio ilgis | 3 m (nuo roboto iki spintos) |
| Įvestys / išvestys | Skaitmeninės: 31 įvestis / 31 išvestis |
| Vidinės signalo linijos | 12 (rezervuotos roboto rankoje) |
| Aplinka | 0–45 °C, drėgmė 20–80 % (be kondensato) |
| Mokymo rankena | I 220 × P 60 × A 200 mm, vedimas ranka |
| Valdymo spinta | 19 colių ekranas, pramoninis kompiuteris, I/O modulis |
Paskaičiuokime jūsų linijai
Atsiųskite dėžės matmenis, svorį ir dienos kiekį — grąžinsime konkretaus modelio pasiūlymą ir našumo skaičiavimą per 2 darbo dienas.